
Un UAV que supera una comprobación funcional a temperatura ambiente ha demostrado muy poco sobre cómo se comportará en vuelo.
Una vez en el aire, el controlador de vuelo puede estar bajo vibración continua, la batería puede estar funcionando a una temperatura muy diferente al despegue, la presión atmosférica disminuye con la altitud y la electrónica de potencia continúa generando su propio calor. Las cámaras, unidades LiDAR y otras cargas útiles deben mantener el rendimiento mientras la aeronave se desplaza a través de estas condiciones cambiantes.
Por eso un plan de prueba ambiental útil para UAV no comienza con un modelo de cámara o una lista de estándares.
Comienza con la misión.
¿Dónde volará la aeronave? ¿Qué altura? ¿Por cuánto tiempo? ¿Qué rango de temperatura encontrará? ¿Qué componentes están expuestos? ¿Dónde entra la vibración en la estructura? ¿Qué ocurre durante el transporte, el lanzamiento, el aterrizaje y la recuperación?
Solo entonces esas condiciones pueden traducirse en pruebas de laboratorio significativas.
Esta guía explica cómo abordar las pruebas ambientales de UAV desde esa perspectiva: misión → componente → carga ambiental → riesgo de fallo → método de prueba → equipo.
Empieza por la misión, no por la cámara de pruebas
No existe una matriz universal de pruebas ambientales que tenga sentido para todos los UAV.
Un paquete de baterías A, controlador de vuelo y cardán de cámara pueden volar todos en el mismo avión, pero no fallan por las mismas razones.
Considera un UAV de inspección industrial.
Antes del despegue, puede quedar al aire libre en un ambiente cálido. Durante el vuelo, su sistema de propulsión produce una excitación mecánica continua. A medida que la aeronave asciende, la presión atmosférica disminuye y la temperatura puede cambiar. La cámara debe mantener la estabilidad óptica mientras el controlador de vuelo y la electrónica de comunicación permanecen operativos. El aterrizaje introduce otro evento mecánico al final de la misión.
Cambia la aplicación y las prioridades cambian con ella.
Un UAV de inspección costera añade riesgo de humedad y corrosión. Un dron agrícola puede enfrentarse a la exposición de agua, polvo y productos químicos. Una plataforma de gran altitud da mucha más importancia a la presión y la temperatura.
Una secuencia práctica de planificación de pruebas es, por tanto:
MISIÓN → ENTORNO → COMPONENTE →→ PRUEBA DE RIESGO DE FALLO
not:
MÁQUINA ESTÁNDAR →
Esta distinción importa.
Una cámara capaz de alcanzar 1 kPa no significa que todos los componentes de UAV deban probarse a 1 kPa. Un vibrador de alta fuerza no es automáticamente adecuado para un perfil vibratorio concreto. Una cámara capaz de cambiar de temperatura a 15°C/min no significa que 15°C/min sea la tasa correcta para el DUT.
>La capacidad del equipo te indica lo que puede hacer el laboratorio. El requisito de la cualificación te dice qué debe hacer.
>
¿Qué cargas ambientales detectan realmente los componentes de UAV?
>"UAV environmental testing" no es un programa de prueba único.
Desglosar la aeronave por subsistema hace que las prioridades sean mucho más claras.
Controlador de vuelo y aviónica
La electrónica de control de vuelo es sensible a varios mecanismos ambientales a la vez.
Los cambios de temperatura pueden estresar los componentes electrónicos y las interfaces. La humedad puede generar corrosión o problemas de aislamiento. La vibración continua puede fatigar las soldaduras, aflojar los conectores o producir fallos eléctricos intermitentes.
Para aeronaves que operan a altitudes significativas, la reducción de la presión atmosférica también puede formar parte del requisito de cualificación.
Las prioridades típicas son, por tanto:
temperatura + humedad + altitud + vibración + choque
Paquete de baterías
La batería tiene un perfil de riesgo diferente.
La temperatura puede afectar directamente a la potencia y el rendimiento disponibles. La reducción de presión puede ser relevante para una misión a gran altitud o para un requisito de cualificación específico. Las células, la carcasa, las conexiones internas y el sistema de montaje también deben soportar vibraciones y cargas mecánicas transitorias.
Las pruebas de seguridad de la batería pueden añadir requisitos adicionales, pero eso no es lo mismo que el programa general de cualificación medioambiental del UAV.
Cargas útiles de cámara, cardán y ópticas
Una cámara puede seguir funcionando eléctricamente y aun así fallar en su misión.
La vibración puede afectar a la estabilidad o alineación de la imagen. La descarga mecánica puede alterar los soportes. Los cambios de temperatura pueden influir en la estabilidad dimensional u óptica, mientras que la humedad puede generar problemas de condensación o empañamiento.
Para cargas útiles ópticas, los criterios de aceptación deberían considerar el rendimiento, no simplemente si la unidad sigue encendida.
Motor y ESC
El sistema de propulsión es tanto un elemento de prueba ambiental como una fuente de vibración.
El ESC combina la temperatura externa con el calor generado internamente. Los motores y conjuntos de propulsión también pueden estar expuestos al polvo o al agua dependiendo de la configuración y misión del UAV.
LiDAR, Sensores y Módulos de Comunicación
Los sensores suelen necesitar verificación funcional durante o después de la exposición ambiental.
Un sensor que aún funciona pero ya no mantiene la precisión especificada puede no ser una unidad de paso.
Eso hace que los criterios de aceptación sean tan importantes como el perfil de la cámara.
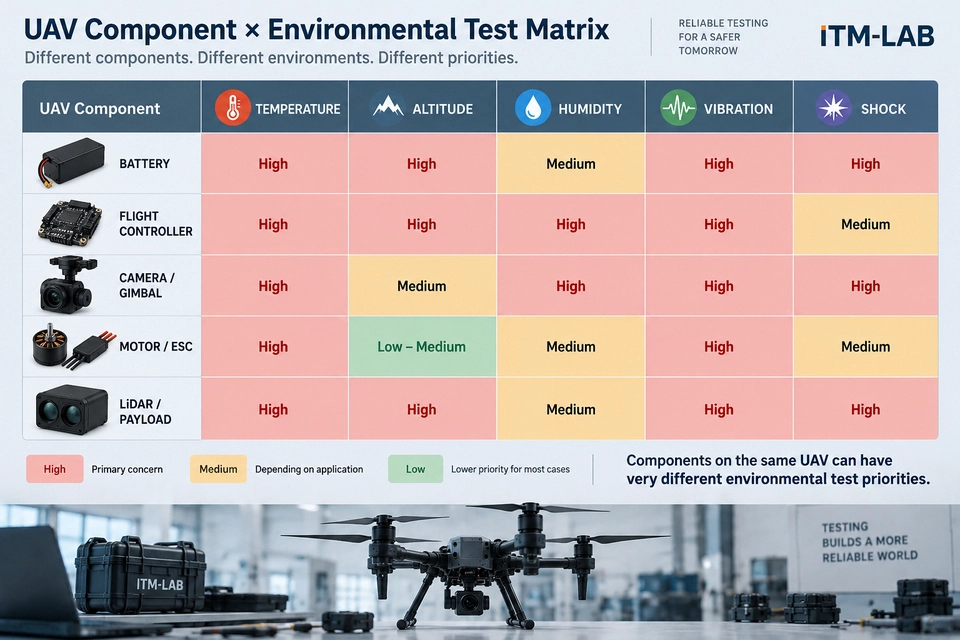
| Componente UAV | Temperatura | Altitud | Humedad | Vibración | Shock |
|---|---|---|---|---|---|
| Controlador de vuelo / aviónica | Alto | Alto | Alto | Alto | Medio |
| Paquete de baterías | Alto | Alto* | Medio | Alto | Alto |
| Cámara / cardán | Alto | Medio | Alto | Alto | Alto |
| Motor / ESC | Alto | Bajo–Medio | Medio | Alto | Medio |
| LiDAR / carga útil de sensores | Alto | Alto* | Medio | Alto | Alto |
| Módulo de comunicación | Alto | Medio | Alto | Alto | Medio |
*Dependiendo de la altitud de misión, el diseño del producto y los requisitos de cualificación.
Esta no es una lista universal de aprobado/suspenso. Es un punto de partida para decidir qué cargas ambientales merecen atención.
Normas utilizadas en la Cualificación Ambiental de UAV
MIL-STD-810H y la serie IEC 60068 son referencias importantes para las pruebas ambientales, pero ninguna debería sustituir el trabajo de ingeniería necesario para definir la prueba real.
MIL-STD-810H cubre consideraciones de ingeniería ambiental y métodos de laboratorio para condiciones como altitud, temperatura, humedad, vibración, choque, lluvia, arena y polvo, y niebla salina.
La serie IEC 60068 proporciona métodos individuales de prueba ambiental ampliamente utilizados para componentes y equipos.
Las referencias comunes para componentes de UAV incluyen:
| Medio ambiente | MIL-STD-810H | Referencia IEC |
|---|---|---|
| Altitud / baja presión | Método 500.6 | IEC 60068-2-13:2021 |
| Alta temperatura | Método 501.7 | IEC 60068-2-2:2025 |
| Baja temperatura | Método 502.7 | IEC 60068-2-1:2025 |
| Choque / cambio de temperatura | Método 503.7 | IEC 60068-2-14:2023 |
| Humedad | Método 507.6 | IEC 60068-2-30:2025 / IEC 60068-2-78:2025 |
| Vibración | Método 514.8 | IEC 60068-2-6:2007 / IEC 60068-2-64:2008+A1:2019 |
| Choque mecánico | Método 516.8 | IEC 60068-2-27:2008 |
Pueden aplicarse otras especificaciones dependiendo de la aeronave, cliente, sistema de baterías, requisitos de carcasa y mercado al que se dirige.
La distinción importante es:
Un método de prueba te indica cómo se puede realizar una prueba ambiental definida. Por sí solo, no te dice qué pruebas necesita tu UAV.
Eso es especialmente importante al usar MIL-STD-810H. Las condiciones ambientales deberían adaptarse al entorno del ciclo de vida previsto, al elemento de prueba y al objetivo de ingeniería, en lugar de tratar cada método como una lista de verificación obligatoria.
Copiar una gravedad de otro programa UAV puede ser engañoso. Dos aeronaves descritas como "UAVs industriales" pueden tener sistemas de propulsión, altitudes de misión, estructuras de montaje, cargas útiles y climas operativos muy diferentes.
Pruebas climáticas: temperatura, humedad y altitud
Las pruebas climáticas a veces se reducen a la temperatura mínima y máxima impresa en una especificación de cámara.
Para la cualificación de UAV, rara vez es suficiente.
Tres preguntas son más útiles:
¿Qué temperatura experimenta realmente el componente?
¿Importa la reducción de la presión atmosférica?
¿Pueden la humedad o la condensación afectar su función?
Pruebas a altas y bajas temperaturas
La temperatura llega a diferentes partes de un UAV de distintas maneras.
A la batería responde a las condiciones ambientales y a la carga eléctrica. Un ESC genera calor internamente. La electrónica dentro de una carcasa cerrada puede funcionar muy por encima de la temperatura ambiente. Una cámara o sensor externo puede rastrear el entorno más de cerca.
Una especificación útil de prueba de temperatura debería distinguir entre:
- condiciones de funcionamiento y almacenamiento;
- exposición propulsada y sin potencia;
- disipación de calor en DUT;
- requisitos de estabilización;
- duración de la exposición;
- tasa de cambio de temperatura;
- Monitorización funcional.
Las referencias más comunes incluyen los métodos MIL-STD-810H 501.7 y 502.7, IEC 60068-2-2:2025 para calor seco e IEC 60068-2-1:2025 para frío.
ITM-LAB GDW y GDJS pueden configurarse para pruebas de temperatura o temperatura-humedad de aviónica, controladores, sensores, conjuntos electrónicos y otros componentes de UAV.
La cámara debe seleccionarse en torno al perfil de prueba y al DUT, no simplemente en el rango de temperatura más amplio disponible.
La altitud cambia más que la presión
La altitud es una de las diferencias más evidentes entre muchas aplicaciones de UAV y la electrónica terrestre convencional.
A medida que la aeronave asciende, la presión atmosférica disminuye. La temperatura también puede cambiar significativamente durante la misión.
Un perfil de vuelo simplificado podría verse así:
GROUND
Presión atmosférica normal
↓
DESPEGUE Y ASCENSO
La presión disminuye
Cambios de temperatura
↓
ALTITUD DE MISIÓN
>Presión
reducida Temperatura de funcionamiento especificada
↓
DESCENSO Y RECUPERACIÓN
Volver hacia las condiciones del suelo
Las pruebas a baja presión proporcionan una forma controlada de evaluar un componente bajo condiciones de altitud simulada.
Las referencias comunes incluyen MIL-STD-810H Método 500.6 e IEC 60068-2-13:2021.
Sin embargo, la altitud no debe tratarse automáticamente como un problema solo de presión.
Supongamos que se espera que un módulo de aviónica opere tanto a baja temperatura como a presión reducida. Las pruebas a baja temperatura bajo presión atmosférica normal confirman una parte del requisito. Una prueba de baja presión a temperatura ambiente verifica otra.
Ninguno de los dos necesariamente reproduce la condición combinada requerida.
Cuando el plan de cualificación exige una exposición simultánea a temperatura y presión, una cámara combinada se vuelve importante.
Cámara de Ensayo de Baja Presión ITM-LAB GDJZ
La GDJZ-535L-B Cámara de Ensayo de Temperatura / Clima / Baja Presión Atmosférica proporciona condiciones controladas de temperatura y presión reducida, con configuraciones que alcanzan aproximadamente:
>Temperatura: -40°C a +150°C
Baja presión: bajando a 1 kPa
Esto hace que el sistema sea relevante para la simulación de altitud de aviónica, sensores, cámaras y otros componentes de UAV donde la temperatura y baja presión forman parte del entorno de prueba especificado.
El valor de 1 kPa es una capacidad de máquina, no una condición recomendada de prueba de UAV.
La presión real debe provenir del perfil de altitud requerido o de la especificación aplicable.

La humedad es superior a un número de humedad relativa
Los problemas de humedad suelen aparecer en interfaces: superficies de PCB, conectores, módulos ópticos, sellos y piezas metálicas expuestas.
Para los UAVs, las transiciones ambientales pueden importar tanto como la exposición constante.
Un componente frío que regresa al aire más cálido y húmedo puede encontrarse en condiciones en las que la condensación sea un problema. Las cargas útiles ópticas pueden empañar. La humedad y los contaminantes pueden contribuir a la corrosión o a fugas eléctricas.
Dependiendo del objetivo de ingeniería, los métodos relevantes incluyen MIL-STD-810H Método 507.6, IEC 60068-2-78:2025 Calor húmedo, estado estacionario e IEC 60068-2-30:2025 Calor húmedo, cíclico.
Estos métodos no deben considerarse intercambiables.
La exposición constante a alta humedad aborda un mecanismo ambiental diferente al de una prueba cíclica que implica cambios en condiciones de temperatura y humedad.
ITM-LAB Las cámaras de temperatura-humedad GDJS pueden reproducir perfiles climáticos controlados para módulos electrónicos, conectores, cámaras, sensores y otros conjuntos de UAV.
El ciclo de temperatura no es lo mismo que el choque térmico
Los términos ciclo de temperatura, cambio rápido de temperatura y choque térmico suelen usarse de forma demasiado laxa.
Pueden imponer tensiones muy diferentes.
Un ciclo convencional expone repetidamente al DUT a condiciones definidas de calor y frío. Una cámara de cambio rápido de temperatura controla la transición a una velocidad especificada. Un sistema de choque térmico crea una transición mucho más rápida entre ambientes calientes y fríos según el procedimiento requerido.
La distinción importa para las soldaduras, conectores, sellos y conjuntos hechos de materiales con diferentes coeficientes de dilatación térmica.
Para un cambio rápido y controlado de temperatura, ITM-LAB Las cámaras de la serie KTB están disponibles en configuraciones incluyendo 250 L, 500 L y 1000 L, con opciones de baja temperatura que alcanzan aproximadamente -70°C y configuraciones de tasa de cambio como 5°C/min, 10°C/min y 15°C/min, dependiendo del sistema seleccionado y las condiciones de prueba.
Cuando el procedimiento requiere choque térmico caliente/frío en lugar de una rampa de cámara controlada, una cámara de choque térmica ITM-LAB CTS es la categoría de equipamiento más adecuada.
La tasa más rápida disponible no es automáticamente la tasa de prueba correcta.
Pruebas dinámicas: vibración y choque mecánico
Un UAV crea parte de su propio entorno mecánico.
El sistema de propulsión genera excitación. El fuselaje lo transmite y modifica. Las monturas introducen su propio comportamiento dinámico. El componente finalmente responde a lo que llega a su interfaz de instalación.
La ruta útil de ingeniería es, por tanto:
FUENTE → ESTRUCTURA → MONTAJE → RESPUESTA COMPONENTE
Vibración: Prueba qué llega al componente
>Motores, hélices, desequilibrio, carga aerodinámica y modos estructurales pueden contribuir al entorno de vibración.
Posibles fallos incluyen:
-
el
- traste o aflojado del conector;
- contacto eléctrico intermitente;
- movimiento de sujetadores;
- fatiga de PCB y soldadura;
- daños en cables y arneses;
- fatiga estructural;
- desalineación de cámara u óptica.
MIL-STD-810H El método 514.8 e IEC 60068-2-64:2008+A1:2019 se encuentran comúnmente para vibraciones aleatorias, mientras que IEC 60068-2-6:2007 aborda la vibración sinusoidal.
Para un requisito de vibración aleatoria, un proveedor de equipos necesita más que el rango de frecuencias:
>rango de frecuencia + perfil PSD + Grms total + duración + ejes + masa DUT + masa del accesorio + disposición de montaje
Para pruebas de sinusoidal, los requisitos de aceleración o desplazamiento y las condiciones de barrido también se vuelven importantes.
Serie ITM-LAB RS-V
ITM-LAB RS-V sistemas de prueba de vibración electrodinámica están disponibles en configuraciones desde aproximadamente 980 N hasta 9.800 N, soportando pruebas de vibración sinusoidal y aleatoria con diferentes controladores, accesorios y mesa horizontal Arreglos.
Un error común es comparar directamente la masa de DUT con la fuerza de vibración.
El parado también se mueve. También lo hacen el armadura y otros dispositivos móviles. Los límites de aceleración, desplazamiento y velocidad pueden cambiar lo que el sistema puede reproducir en el rango de frecuencias requerido.
La mejor pregunta no es:
"¿Puede este vibrador transportar mi componente UAV?"
Es:
"¿Puede el sistema cargado reproducir el perfil de vibración requerido?"

El aterrizaje brusco no es una especificación de choque
Un aterrizaje brusco puede producir un evento mecánico transitorio, pero la expresión "aterrizaje duro" no indica a un laboratorio cómo realizar una prueba de choque.
La aceleración en el controlador de vuelo, la batería o la carga útil depende de la estructura de la aeronave, el sistema de aterrizaje, la rigidez del montaje, la dirección del impacto y la trayectoria de la carga.
Un requisito de laboratorio necesita entradas medibles como:
aceleración máxima
duración del pulso
forma de pulso
dirección
número de descargas
Las referencias comunes incluyen el método MIL-STD-810H 516.8 e IEC 60068-2-27:2008.
Dependiendo del requisito, los pulsos de laboratorio controlados pueden incluir formas de onda semi-seno, dientes de sierra y trapezoidales.
Un evento real de aterrizaje no debería simplemente etiquetarse como "50 g medio seno" sin una base de ingeniería o especificaciones.
Para pruebas de choque controladas en laboratorio, los sistemas mecánicos de choque ITM-LAB RS-6150 pueden configurarse para diferentes requisitos de pulsos, cargas útiles y tamaños de mesa, con configuraciones capaces de pruebas de alta aceleración de hasta aproximadamente 1000 g.
El sistema requerido debe seleccionarse de la especificación de pulsos y completar la carga móvil.
¿Qué cambios cambian las baterías de UAV?
La cualificación medioambiental de baterías y las pruebas de seguridad de baterías suelen aparecer en el mismo proyecto, pero responden a preguntas diferentes.
Para la misión UAV en sí, cuatro cargas ambientales son particularmente relevantes.
La temperatura afecta al rendimiento de la batería y a las condiciones térmicas.
La altitud puede importar cuando se espera que el paquete opere o sobreviva bajo presión reducida.
Vibration carga las celdas, las conexiones, la carcasa y el sistema de montaje.
Shock representa cargas mecánicas transitorias definidas.
Esos requisitos pueden incluir varias categorías de equipo:
GDW / GDJS → Temperatura
GDJZ → Temperatura + Baja Presión
RS-V → Vibración
RS-6150 → Choque Mecánico
Un programa de seguridad de batería separado puede introducir cortocircuitos, aplastamientos, punciones, exposición térmica y otros requisitos según la construcción de la batería y la especificación aplicable.
Los requisitos de transporte de baterías de litio, como la ONU 38.3, también pueden ser relevantes.
La distinción es útil:
> la cualificación ambiental UAV pregunta si la batería puede sobrevivir al entorno requerido de la aeronave.
Las pruebas de seguridad de la batería plantean preguntas adicionales sobre cómo se comporta la célula o el paquete bajo condiciones eléctricas, térmicas y mecánicas específicas.
ITM-LAB también proporciona equipos dedicados de prueba de seguridad de baterías, pero esas pruebas deben seleccionarse dentro del requisito de batería en lugar de añadirse automáticamente a todos los programas UAV.
Pruebas específicas de la misión: lluvia, polvo y corrosión
No todos los UAV necesitan todas las pruebas de entorno exterior.
Aquí es donde la personalización de misiones se vuelve especialmente importante.
UAVs agrícolas
Los drones agrícolas pueden encontrarse con combinaciones de agua, polvo, productos químicos, calor y vibración.
Las carcasas externas, componentes de propulsión, conectores y sensores pueden requerir estrategias de protección diferentes a las de los equipos usados en interiores.
UAVs del desierto y minería
Las partículas finas pueden afectar a motores, rodamientos, trayectorias de refrigeración, superficies ópticas, cardans, conectores y carcasas.
MIL-STD-810H Método 510.7 es uno de los métodos de arena y polvo comúnmente referenciados. Cuando se especifica una clasificación IP de carcasa, también pueden ser relevantes los requisitos aplicables de la IEC 60529.
UAVs marítimos
Las aeronaves que operan alrededor de puertos, estructuras offshore o buques pueden enfrentarse a combinaciones de humedad, deposición de sal, exposición al agua y corrosión.
Las piezas potencialmente vulnerables incluyen sujetadores, conectores, carcasas metálicas, recubrimientos y componentes estructurales expuestos.
MIL-STD-810H Método 509.7 es una posible referencia de niebla salina, mientras que otros métodos de corrosión pueden especificarse según el programa.
Lluvia e entrada de agua
exposición a lluvia y protección contra entrada en el terrario están relacionadas, pero no son la misma prueba.
MIL-STD-810H Método 506.6 aborda entornos relacionados con la lluvia, mientras que IEC 60529 define clasificaciones de protección de recintos.
Una prueba IPX9K, por ejemplo, utiliza agua a alta presión y alta temperatura. No debería tratarse como una prueba genérica de lluvia de UAV a menos que ese nivel de protección sea realmente necesario.
De nuevo, la capacidad de equipo más severa no es necesariamente la prueba más relevante.
Desde los requisitos de UAV hasta el equipo de laboratorio
Una vez definido el requisito ambiental, la selección del equipo se vuelve mucho más sencilla.
Para pruebas climáticas, defina:
temperatura + humedad + presión + tasa de cambio + duración de exposición + carga térmica DUT
Para vibración:
rango de frecuencia + PSD / aceleración + Grms + duración + ejes
Para sorpresa:
forma de pulso + aceleración + duración + dirección + conteo de impactos
Entonces define el propio espécimen:
dimensions + masa + cantidad + método de montaje + masa de la fijería + estado alimentado + generación de calor + requisitos de cable/alimentación + monitorización funcional
Un mapa práctico de equipamiento ITM-LAB es:
| Requisito de prueba | ITM-LAB Dirección del Equipo |
|---|---|
| Temperatura alta / baja | GDW / GDJS |
| Temperatura + humedad | GDJS |
| Temperatura + altitud / baja presión | GDJZ |
| Cambio rápido de temperatura | KTB |
| Thermal shock | CTS |
| Vibración aleatoria / senoidal | >Serie RS-V |
| Choque mecánico | RS-6150 |
| Battery Safety | Battery Safety Test Equipment |
| Entrada de agua | Equipo de Prueba IP Aplicable |
| Envejecimiento / quemado a altas temperaturas | DHG |
El equipo está organizado por requisitos de prueba, no por tipo de UAV.
Una cámara GDJZ, por ejemplo, podría usarse para un módulo de aviónica, sensor o conjunto relacionado con batería. La presión, temperatura, paso, monitorización y requisitos de seguridad pueden variar en cada DUT.

Elaboración de un Plan Práctico de Pruebas Ambientales de UAV
Supongamos que el DUT es un controlador de vuelo para un UAV de mapeo industrial.
Un enfoque débil sería empezar con una lista de verificación genérica:
Prueba de temperatura. Prueba de humedad. Prueba de vibración. Prueba de choque.
Un mejor enfoque comienza con la aeronave.
El UAV opera al aire libre, asciende hasta una altitud de misión definida, permanece en el aire durante un periodo prolongado y utiliza múltiples unidades de propulsión eléctrica. El controlador de vuelo está montado dentro de la estructura y opera de forma continua.
Ahora los riesgos se vuelven más fáciles de definir.
La temperatura importa porque la electrónica debe funcionar a lo largo del rango de misión requerido.
La altitud importa porque el controlador opera bajo presión atmosférica reducida.
La vibración importa porque la excitación generada por la propulsión llega al controlador a través de su interfaz de montaje.
La humedad puede importar debido a las transiciones climáticas y ambientales operativas.
El shock importa si el programa de cualificación incluye transitorios de aterrizaje, manipulación o transporte.
Por lo tanto, podría seguir un plan de laboratorio:
Medición Funcional de Línea Base
↓
Exposición climática especificada
↓
Altitud / Exposición a baja presión
↓
Perfil de vibración definido
↓
Definido Choque Mecánico
↓
Post-Prueba Inspección Funcional + Física
Esto es un ejemplo, no una secuencia universal.
Si un ejemplar debe experimentar todos los entornos, si las pruebas deben combinarse y el orden en que deben ejecutarse dependen del objetivo de la cualificación y de la especificación aplicable.
La misma precaución se aplica a las pruebas combinadas.
Puede ser apropiado que la temperatura de funcionamiento y la baja presión sean apropiadas cuando su interacción representa la misión. Operar la electrónica durante la vibración puede exponer fallos que una prueba sin alimentación no expondría.
Pero un entorno combinado no es automáticamente una mejor prueba.
Es útil cuando reproduce un requisito significativo.
Eso conduce a uno de los principios más importantes en las pruebas de fiabilidad de UAV:
No maximices la gravedad. Reproduce el entorno que importa.
Preguntas frecuentes
¿Necesita todos los UAV la prueba MIL-STD-810H?
No. El MIL-STD-810H es ampliamente mencionado en programas medioambientales de defensa, aeroespacial y equipos resistentes, pero no es automáticamente obligatorio para todos los UAV comerciales o industriales.
La especificación del producto, los requisitos del cliente, el entorno previsto y el programa de cualificación determinan qué métodos se aplican.
¿Debería usar IEC 60068 o MIL-STD-810H para pruebas de componentes de UAV?
Depende del programa.
IEC 60068 proporciona métodos de prueba ambientales individuales para componentes y equipos. MIL-STD-810H adopta un enfoque más amplio de ingeniería ambiental y adaptación del ciclo de vida.
Algunos programas de cualificación pueden hacer referencia a una, a ambas o a especificaciones adicionales de clientes/OEM.
Empieza con el requisito del producto en lugar de elegir un estándar simplemente porque te resulta familiar.
¿Qué información se necesita para configurar equipos de prueba ambiental de UAV?
Una RFQ útil debería incluir:
componente UAV + dimensiones DUT + masa + cantidad + estándar aplicable + perfil de prueba + altitud de operación + temperatura/humedad + vibración/choque requisitos + estado alimentado + carga térmica + requisitos de monitorización.
Para sistemas de vibración y choque, incluye información sobre luminarias y montaje siempre que esté disponible.
Define la misión. Luego define la prueba.
Un UAV no experimenta "MIL-STD-810H" ni "IEC 60068" en vuelo.
Experimenta temperatura, presión, humedad, vibración, impacto, polvo, lluvia y otros entornos físicos.
La cualificación ambiental traduce esas condiciones reales en pruebas de laboratorio que son controladas, repetibles y relevantes para el componente.
El proceso debería avanzar en una dirección:
MISIÓN
↓
ENVIRONMENT
↓
COMPONENT
↓
RIESGO DE FALLO
↓
MÉTODO TEST
↓
SEVERIDAD DE LA PRUEBA
↓
EQUIPMENT
Para fabricantes de UAV, proveedores de componentes y laboratorios, este enfoque también evita un error común en la selección de equipos: elegir equipos en torno al mayor número de especificaciones en lugar de la prueba real.
ITM-LAB proporciona sistemas de prueba climáticos, de baja presión, vibración, choques mecánicos, baterías y sistemas ambientales relacionados que pueden configurarse en función de los requisitos de componentes de UAV.
Para discutir un sistema de prueba, proporciona las dimensiones y masa del DUT, altitud de misión, condiciones de temperatura y humedad, perfil de vibración o impacto, estándar aplicable, estado alimentado y requisitos de monitorización.
El requisito del examen debería ser lo primero. La configuración del equipo es la siguiente.
